article detail
소형 AI ‘스킬 충돌’ 해결…피지컬 AI 성능 높인다
2026. 9. 11. 오전 9:57
AI 요약
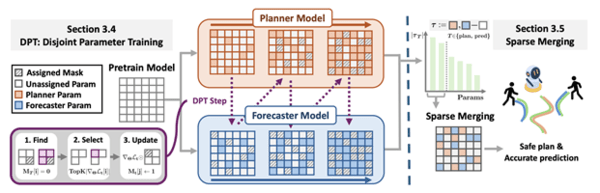
대구경북과학기술원(DGIST) 전기전자컴퓨터공학과 박대희 교수 연구팀이 KAIST 연구팀과 공동으로 분리형 파라미터 학습(DPT)과 희소 병합을 이용해 주변 사람의 움직임 예측과 로봇 경로 계획을 하나의 소형 AI 모델에서 수행하면서 스킬 충돌을 줄이는 학습 기술을 개발했습니다. JRDB와 JTA 데이터셋 실험에서 기존 통합 모델 및 대표 통합 모델 DTPP와 비교해 로봇 경로 평균 오차는 약 41.6% 감소, 충돌률은 약 49.0% 감소, 주변 사람 움직임 예측 평균 오차는 약 33.7% 감소했으며 엔드투엔드 자율주행 Bench2Drive 평가에서는 계획 경로 평균 오차가 1.10m에서 0.99m로 감소하고 주행 완주율과 종합 주행 점수가 향상됐습니다. 연구는 ECCV 2026에 채택됐고 NVIDIA Academic Hardware Grant Program의 지원을 받아 수행됐으며 연구팀은 향후 실제 로봇 환경에서 실시간 안정성 검증을 진행할 계획입니다.