article detail
"풀스택 휴머노이드 택한 이유?…AI·하드웨어 동시 최적화가 중요"
2026. 9. 13. 오전 7:00
AI 요약
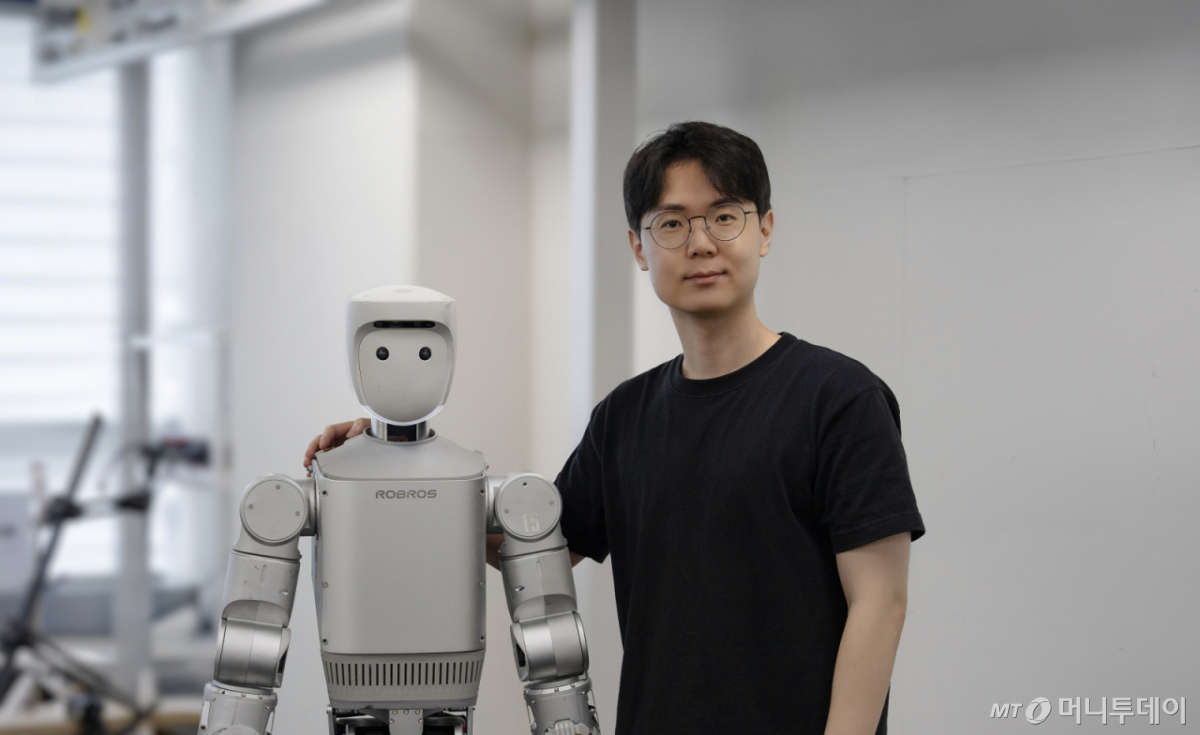
김승연 로브로스 CTO는 거대언어모델(LLM) 성능 향상과 로봇의 결합이 큰 가치를 창출할 것이라 보고 로브로스가 풀스택 방식으로 휴머노이드 개발에 나선 이유를 밝혔습니다. 로브로스는 하드웨어 설계부터 제어 알고리즘, AI 소프트웨어를 자체 개발하는 스타트업으로 대표 모델 이그리스-C(IGRIS-C, 키 154cm·무게 56kg)에 비전·언어·행동(VLA) 모델과 촉각·힘 센서 등 복합 센서를 활용한 AI 기반 제어를 적용하고 손(핸드)은 팔뚝에 구동기를 두고 와이어로 관절을 당겨 움직이는 5개 손가락 구조로 설계했습니다. 현재는 물류·제조 현장에서 텔레오퍼레이션으로 데이터 축적과 PoC를 진행 중이며 핵심 부품 약 60%를 자체 설계·생산해 균일한 성능 확보와 후속 모델 체격 확대, 교체 가능한 배터리 2개 이상 탑재 등을 계획하고 있습니다.