article detail
KAIST, “파란 소파 찾아가”…말 알아듣고 스스로 길 찾는 로봇, 국제대회 1·2위
2026. 9. 16. 오전 9:55
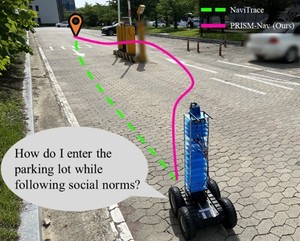
AI 요약
KAIST 전기및전자공학부 명현 교수 미래도시 로봇연구실 연구팀은 한국전자통신연구원(ETRI) 필드로봇연구실과 함께 구성한 URL-FRRS 팀이 지난 9월 9일 스웨덴 말뫼에서 열린 ECCV 2026 EMR 워크숍의 VLNVerse 챌린지에서 전 세계 112개 팀 가운데 1위를 차지했으며, 로봇이 목적지에 도착했는지 스스로 검증하는 CoRe-VLN 기술로 두 과제 평균 성공률 90.7%를 기록했다고 16일 밝혔습니다. 같은 연구팀은 지난 7월 호주 시드니에서 열린 RSS 2026 OWN 워크숍의 NaviTrace 챌린지에서도 PRISM-Nav라는 역할 분담형 다중 AI 협력 방식을 적용해 53점을 받아 2위를 차지했고, 상대적으로 저렴한 AI 모델인 Gemini 3 Flash 여러 모델을 분산 사용해 주최 측의 비교 대상인 Gemini 3.1 Pro Preview보다 높은 성능을 기록했다고 밝혔습니다.