article detail
"LLM 방식, 로봇에 그대로 적용 힘들어…피지컬AI, 계층형 구조 필요"
2026. 9. 30. 오후 3:21
AI 요약
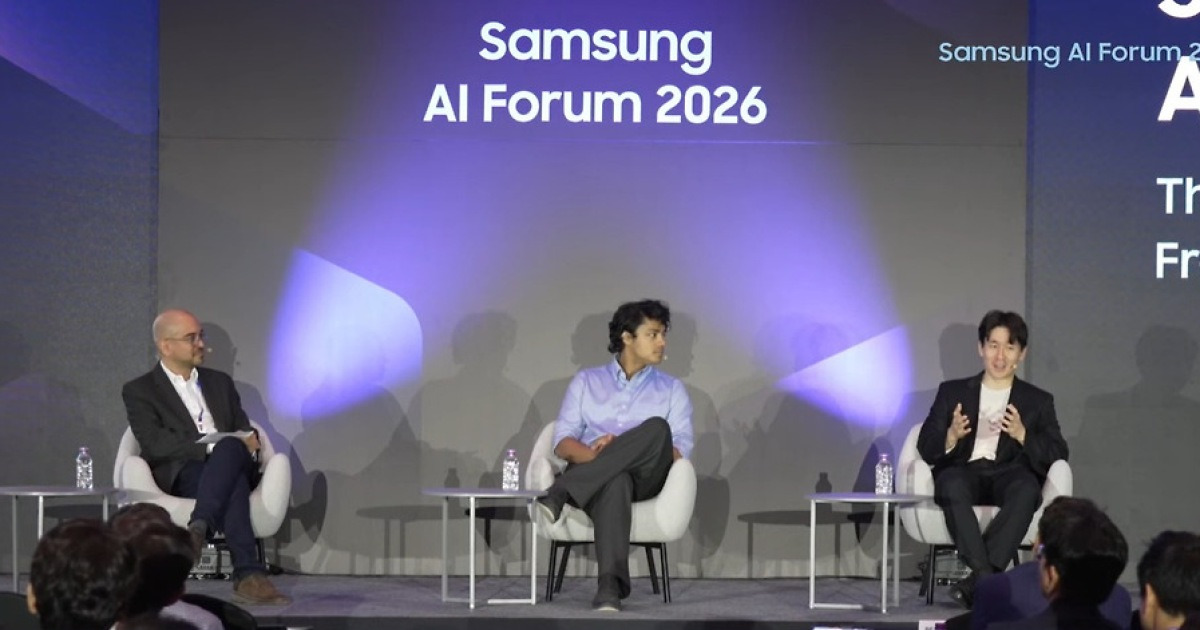
삼성전자가 30일 서울 서초사옥에서 개최한 삼성 AI 포럼 2026 패널토론에서 참가자들은 인공지능이 로봇 등 물리적 세계에서 작동하려면 언어 중심의 현재 AI와 다른 학습·추론 방식이 필요하다고 진단했습니다. 란제이 크리슈나 미국 워싱턴대 교수는 물리 세계는 계속 변하고 자신의 행동이 세계를 어떻게 바꾸는지 계속 고려해야 해 언어가 공간·움직임 추론의 병목이 될 수 있다고 지적하며, 상위는 언어모델 기반 정책이 계획·과제 분해·기억 관리를 하고 하위는 작고 빠른 모델이 동작을 처리하는 계층형 구조를 제안했습니다. 김윤형 삼성리서치 상무는 물리적 환경에서는 수많은 궤적을 샘플링해 정답을 찾는 방식이 불가능해 지속 학습을 지원하는 구조와 더 효율적인 새로운 알고리즘이 필요하다고 강조했고, 가상 시뮬레이션 반복 학습은 대안이지만 시뮬레이션의 허점을 이용하는 문제가 남아 있다고 지적했습니다.