article detail
日 AI로봇협회, 로봇 파운데이션 모델 'AIRoA-0' 공개
2026. 11. 10. 오전 11:49
AI 요약
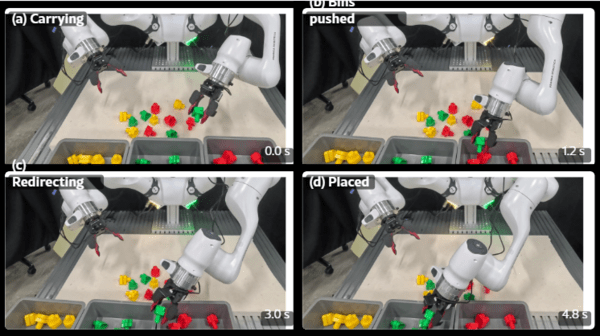
일본 AI로봇협회(AIRoA)가 로봇 파운데이션 모델 AIRoA-0을 공개했으며, 사람의 전용 데이터 수집 장치 YUBI로 수집한 조작 데이터를 사용해 데이터 처리부터 사전학습·후속학습·실제 로봇 동작 생성까지 전 과정을 통합한 체계로 설계되었습니다. 연구팀은 다른 환경에서 검증한 결과 소형 부품 분류와 수건 접기 등 양팔 작업에서 전체 작업 평균 성공률 78%를 기록했고, 동일 데이터로 후속학습한 4개 비교 모델의 최고 성공률은 27%에 그쳤으며 본 모델은 π0.5 베이스(base)의 가중치와 YUBI로 수집한 총 1만6151시간의 조작 데이터를 사전학습에 사용했으며 원격조작·강화학습·실제 로봇에서의 동작 수정 과정은 거치지 않았습니다. 협회는 관련 코드를 공개했고 논문은 아카이브에서 AIRoA-0: Long-Horizon, Precise, Cross-Embodiment Manipulation from Handheld Data 제목으로 확인할 수 있습니다.